Selección de portaherramientas de extremo del brazo del robot
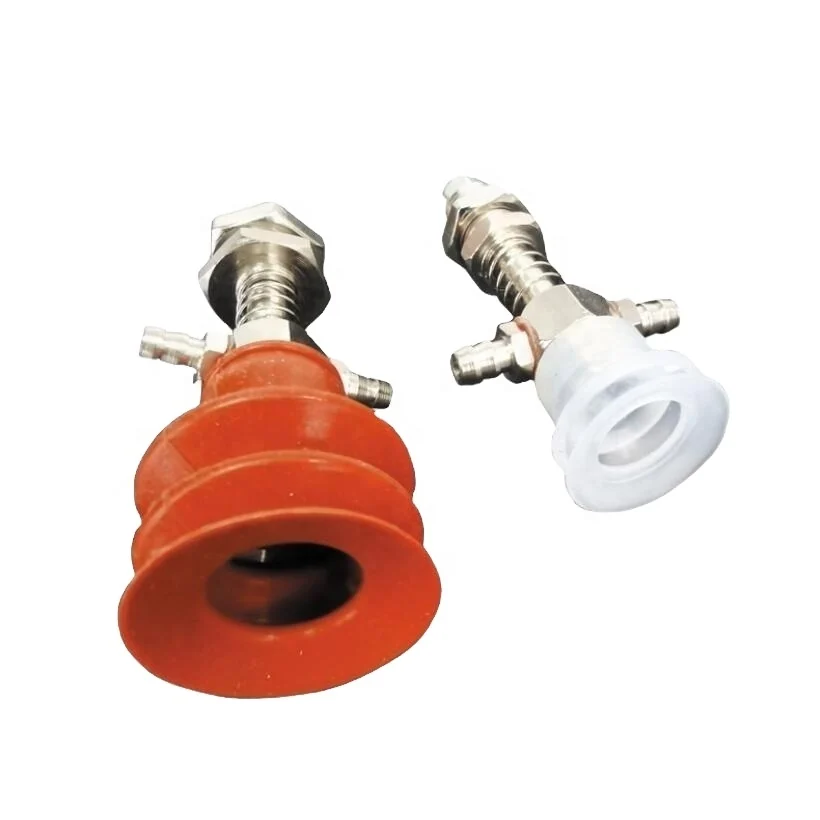
Mrright proporciona orientación para construir el lado mecánico de un sistema de herramientas de extremo de brazo. El peso total de la herramienta y la pieza de trabajo debe permanecer dentro del límite de carga útil del robot. El desplazamiento del centro de gravedad es tan crítico como la masa, por lo que se debe mantener el equilibrio durante el diseño. El diámetro de la barra transversal debe seleccionarse para que tenga rigidez sobre el alcance requerido. Las abrazaderas transversales están disponibles en combinaciones de orificios coincidentes, por lo que los tamaños de las barras deben planificarse en conjunto. Los portavasos accionados por resorte absorben las variaciones de altura y protegen la pieza de trabajo en contacto; especifique la carrera y la tasa de resorte. Se deben planificar las conexiones de vacío y el recorrido de las mangueras para evitar interferencias con el movimiento del robot. La simetría de la herramienta reduce los momentos de torsión en el brazo del robot. Se deben incluir ranuras de ajuste para adaptarse a las variaciones del tamaño de las piezas. Se recomienda una placa de cambio rápido cuando varios productos utilizan el mismo robot. Se proporciona una lista de verificación de dimensiones antes de realizar el pedido.
Consideraciones clave de diseño
Asegúrese de que el peso total de la herramienta y la pieza de trabajo se mantenga dentro de la capacidad de carga útil del robot. Verifique que el centro de gravedad esté compensado con las especificaciones del robot. Seleccione el diámetro de la barra transversal según el alcance y la rigidez requeridos. Haga coincidir los orificios de la abrazadera transversal con los tamaños de barra elegidos. Especifique la carrera del portavasos con resorte y la velocidad del resorte para un agarre consistente. Dirija los accesorios y mangueras de vacío para evitar interferencias con el movimiento del robot. Mantenga la simetría de la herramienta para evitar la torsión en el brazo del robot. Incluye ranuras de ajuste para cambios de tamaño de pieza. Utilice una placa de cambio rápido cuando cambie entre varios productos en un robot.
Lista de verificación de pedidos anticipados
Confirme la capacidad de carga útil del robot y el desplazamiento máximo del centro de gravedad. Mida y registre el diámetro de la barra transversal y los tamaños de los orificios de las abrazaderas. Defina la carrera del portavasos con resorte y la velocidad del resorte. Planifique las ubicaciones de las conexiones de vacío y el recorrido de las mangueras. Verificar la simetría y el equilibrio de la herramienta. Incluye ranuras de ajuste en el diseño. Confirme la compatibilidad de las placas de cambio rápido. Proporcione todas las dimensiones y detalles de montaje antes de realizar el pedido.