ロボットアーム端ツーリングホルダーの選択
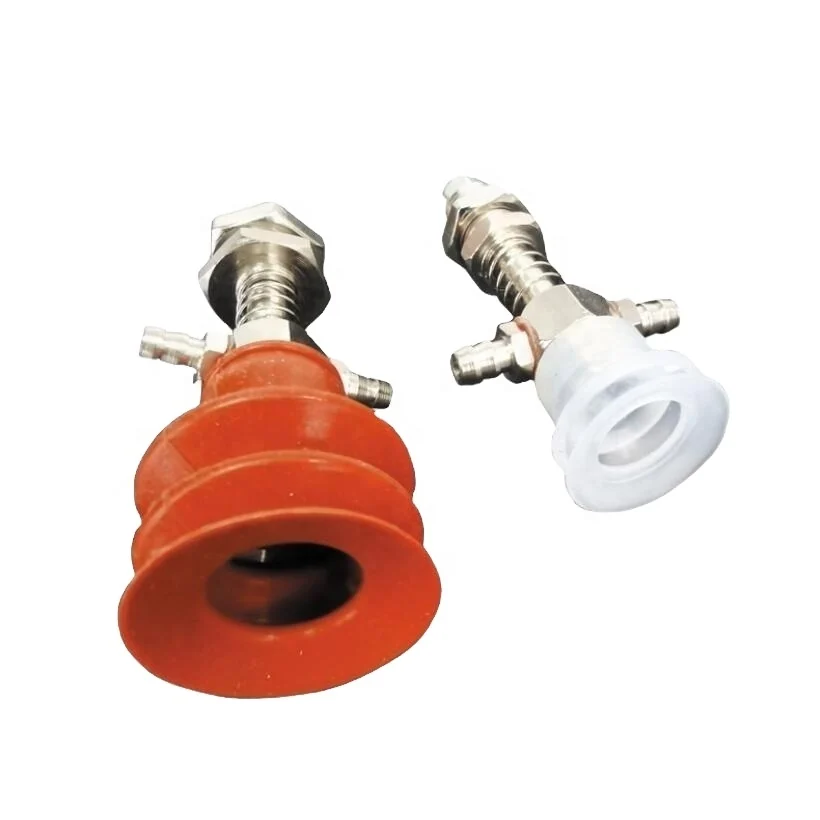
Mrright は、アーム端ツーリング システムの機械側を構築するためのガイダンスを提供します。ツールとワークピースの総重量は、ロボットの可搬質量制限内に収める必要があります。重心のオフセットは質量と同じくらい重要であるため、設計中にバランスを維持する必要があります。クロスバーの直径は、必要な範囲にわたる剛性を考慮して選択する必要があります。クロス クランプは適合するボアの組み合わせで利用できるため、バーのサイズを一緒に計画する必要があります。バネ式カップホルダーは高さの変動を吸収し、接触時にワークピースを保護します。ストロークとバネレートをご指定ください。ロボットの動作との干渉を避けるために、真空継手とホースの配線を計画する必要があります。ツールの対称性により、ロボット アームのねじりモーメントが軽減されます。部品サイズの変動に対応するために、調整スロットを含める必要があります。複数の製品で同じロボットを使用する場合は、クイックチェンジ プレートを推奨します。ご注文前に寸法のチェックリストが提供されます。
設計上の重要な考慮事項
ツールとワークピースの合計重量がロボットの可搬質量内に収まるようにしてください。ロボットの仕様に対して重心のオフセットを確認します。必要なリーチと剛性に基づいてクロスバーの直径を選択します。クロスクランプの穴を選択したバーのサイズに合わせます。一貫したグリップを実現するために、スプリング式カップホルダーのストロークとスプリングレートを指定します。ロボットの動きを妨げないように、真空継手とホースを配線します。ツールの対称性を維持して、ロボット アームにトルクがかかるのを防ぎます。パーツのサイズ変更に対応する調整スロットが含まれています。 1 台のロボットで複数の製品を切り替える場合は、クイックチェンジ プレートを使用します。
事前注文チェックリスト
ロボットの可搬質量と最大重心オフセットを確認します。クロスバーの直径とクランプの穴のサイズを測定して記録します。スプリング式カップホルダーのストロークとスプリングレートを定義します。真空継手の位置とホースの配線を計画します。工具の対称性とバランスを確認します。設計に調整スロットを含めます。クイックチェンジプレートの互換性を確認します。注文する前に、すべての寸法と取り付けの詳細を提供してください。