Seleção do suporte de ferramentas da extremidade do braço do robô
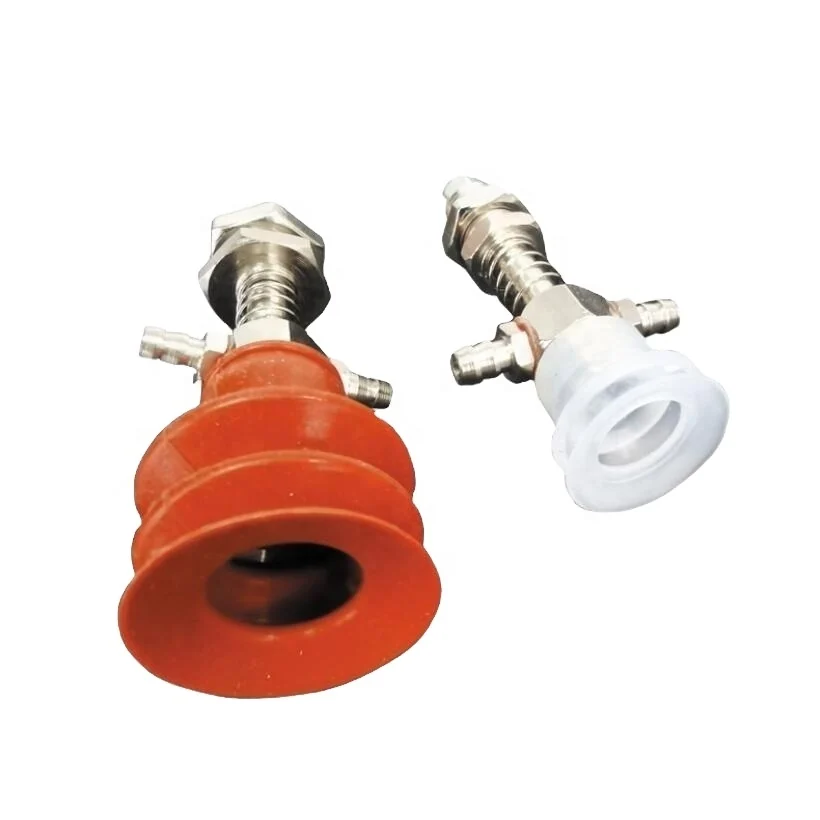
Mrright fornece orientação para a construção do lado mecânico de um sistema de ferramentas de ponta de braço. O peso total da ferramenta e da peça deve permanecer dentro do limite de carga útil do robô. O deslocamento do centro de gravidade é tão crítico quanto a massa, portanto o equilíbrio deve ser mantido durante o projeto. O diâmetro da barra transversal deve ser selecionado para rigidez acima do alcance necessário. Os grampos transversais estão disponíveis em combinações de furos correspondentes, portanto os tamanhos das barras devem ser planejados em conjunto. Os porta-copos com mola absorvem a variação de altura e protegem a peça de trabalho em contato; especifique o curso e a taxa de mola. As conexões de vácuo e o roteamento das mangueiras devem ser planejados para evitar interferência no movimento do robô. A simetria da ferramenta reduz os momentos de torção no braço do robô. Slots de ajuste devem ser incluídos para acomodar variações de tamanho de peça. Uma placa de troca rápida é recomendada quando vários produtos usam o mesmo robô. Uma lista de verificação de dimensões é fornecida antes do pedido.
Principais considerações de design
Certifique-se de que o peso total da ferramenta e da peça permaneça dentro da capacidade de carga útil do robô. Verifique o deslocamento do centro de gravidade em relação às especificações do robô. Selecione o diâmetro da barra transversal com base no alcance e na rigidez necessários. Combine os furos dos grampos cruzados com os tamanhos de barra escolhidos. Especifique o curso do porta-copos com mola e a taxa de mola para uma aderência consistente. Direcione as conexões de vácuo e as mangueiras para evitar interferência no movimento do robô. Mantenha a simetria da ferramenta para evitar torque no braço do robô. Inclui slots de ajuste para alterações de tamanho de peças. Use uma placa de troca rápida ao alternar entre vários produtos em um robô.
Lista de verificação de pré-encomenda
Confirme a capacidade de carga útil do robô e o deslocamento máximo do centro de gravidade. Meça e registre o diâmetro da barra transversal e os tamanhos dos furos da braçadeira. Defina o curso do porta-copos com mola e a taxa de mola. Planeje os locais de conexão a vácuo e o roteamento das mangueiras. Verifique a simetria e o equilíbrio da ferramenta. Inclui slots de ajuste no design. Confirme a compatibilidade da placa de troca rápida. Forneça todas as dimensões e detalhes de montagem antes de fazer o pedido.