로봇 암 툴링 홀더 선택의 끝
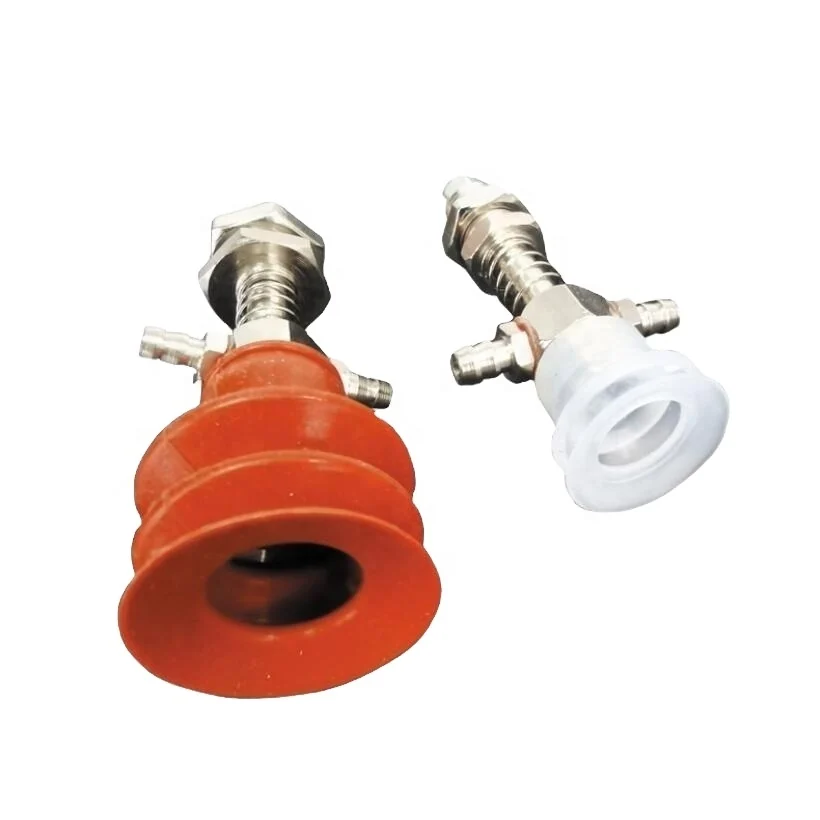
Mrright는 팔 끝 도구 시스템의 기계적 측면을 구축하기 위한 지침을 제공합니다. 도구와 작업물의 총 중량은 로봇의 탑재량 제한 내에서 유지되어야 합니다. 무게 중심 오프셋은 질량만큼 중요하므로 설계 중에 균형을 유지해야 합니다. 크로스바 직경은 필요한 도달 범위 이상의 강성을 고려하여 선택해야 합니다. 크로스 클램프는 일치하는 보어 조합으로 제공되므로 바 크기를 함께 계획해야 합니다. 스프링 장착 컵 홀더는 높이 변화를 흡수하고 접촉 시 작업물을 보호합니다. 스트로크와 스프링율을 지정합니다. 로봇 동작에 방해가 되지 않도록 진공 피팅과 호스 라우팅을 계획해야 합니다. 도구 대칭은 로봇 팔의 비틀림 모멘트를 줄여줍니다. 부품 크기 변화를 수용할 수 있도록 조정 슬롯이 포함되어야 합니다. 여러 제품이 동일한 로봇을 사용할 경우 퀵 체인지 플레이트를 권장합니다. 주문하기 전에 치수 체크리스트가 제공됩니다.
주요 설계 고려 사항
총 도구 및 작업물 무게가 로봇의 페이로드 용량 내에 있는지 확인하십시오. 로봇 사양에 대한 무게 중심 오프셋을 확인합니다. 필요한 도달 범위와 강성을 기준으로 크로스바 직경을 선택합니다. 크로스 클램프 보어를 선택한 바 크기에 맞춥니다. 일관된 그립을 위해 스프링 장착 컵 홀더 스트로크와 스프링 비율을 지정하세요. 로봇 움직임에 방해가 되지 않도록 진공 피팅과 호스를 배선하십시오. 로봇 팔의 토크를 방지하려면 도구 대칭을 유지하십시오. 부품 크기 변경을 위한 조정 슬롯을 포함합니다. 하나의 로봇에서 여러 제품을 전환할 때 퀵 체인지 플레이트를 사용하세요.
사전 주문 체크리스트
로봇 페이로드 용량과 최대 무게 중심 오프셋을 확인합니다. 크로스바 직경과 클램프 보어 크기를 측정하고 기록합니다. 스프링 장착 컵 홀더 스트로크와 스프링 비율을 정의합니다. 진공 피팅 위치와 호스 라우팅을 계획합니다. 도구 대칭과 균형을 확인합니다. 디자인에 조정 슬롯을 포함합니다. 퀵 체인지 플레이트 호환성을 확인하십시오. 주문하기 전에 모든 치수와 장착 세부 정보를 제공하십시오.