ダイレクトドライブトルクモーターとギアボックス付きサーボモーターの比較
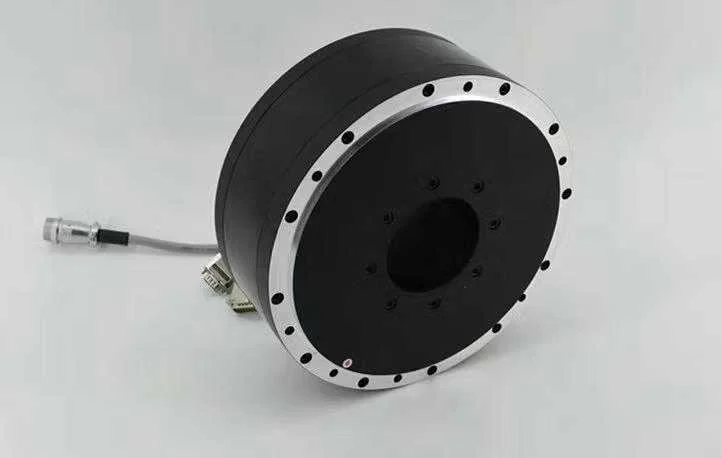
ダイレクト ドライブ トルク モーターとギアボックス付きサーボ モーターのどちらを選択するかを決めるエンジニアは、精度、コスト、メンテナンス、機械的制約を考慮する必要があります。トルク モーターは負荷をローターに直接結合するため、ギアのバックラッシュ、ベルトの伸び、中間摩耗部品が排除されます。エンコーダは荷重位置を直接測定するため、再現性と整定速度が向上します。このセットアップは、高精度のインデックス作成、高速セトリング、クリーンルーム環境、高負荷サイクルに最適です。ただし、剛性の高いマシンフレームが必要であり、より大きな取り付けボルトが必要になる場合があります。ギアボックス付きサーボモーターは、所定の出力トルクに対して必要なモーターのサイズとコストを削減します。プロセスの許容誤差によって精度が制限される場合、または予算に制約がある場合に適しています。しかし、バックラッシュやロストモーションが発生し、ギアボックスの定期的なメンテナンスが発生します。どちらのオプションもケーブル配線用のスルーホール ボアをサポートしており、どちらの場合も慣性の一致が重要です。選択したソリューションについては、冷却と取り付けの剛性を検証する必要があります。
トルクモーターを選択する場合
用途でバックラッシュゼロ、高い再現性、素早い整定が要求される場合は、ダイレクトドライブトルクモーターを使用してください。精密インデックステーブル、半導体や医療機器の回転ステージ、包装ラインの高速インデックスに最適です。中間コンポーネントがないため、摩耗とメンテナンスが軽減されます。エンコーダにより実際の負荷位置を読み取り、制御の安定性が向上します。このソリューションは、オイルフリーの操作と微粒子の発生を最小限に抑える必要があるクリーンルーム環境に適しています。ただし、機械のフレームは負荷によるたわみを防ぐのに十分な剛性が必要であり、モーターにはより大型の取り付け金具が必要になる場合があります。
ギアボックス付きサーボモーターを選択する場合
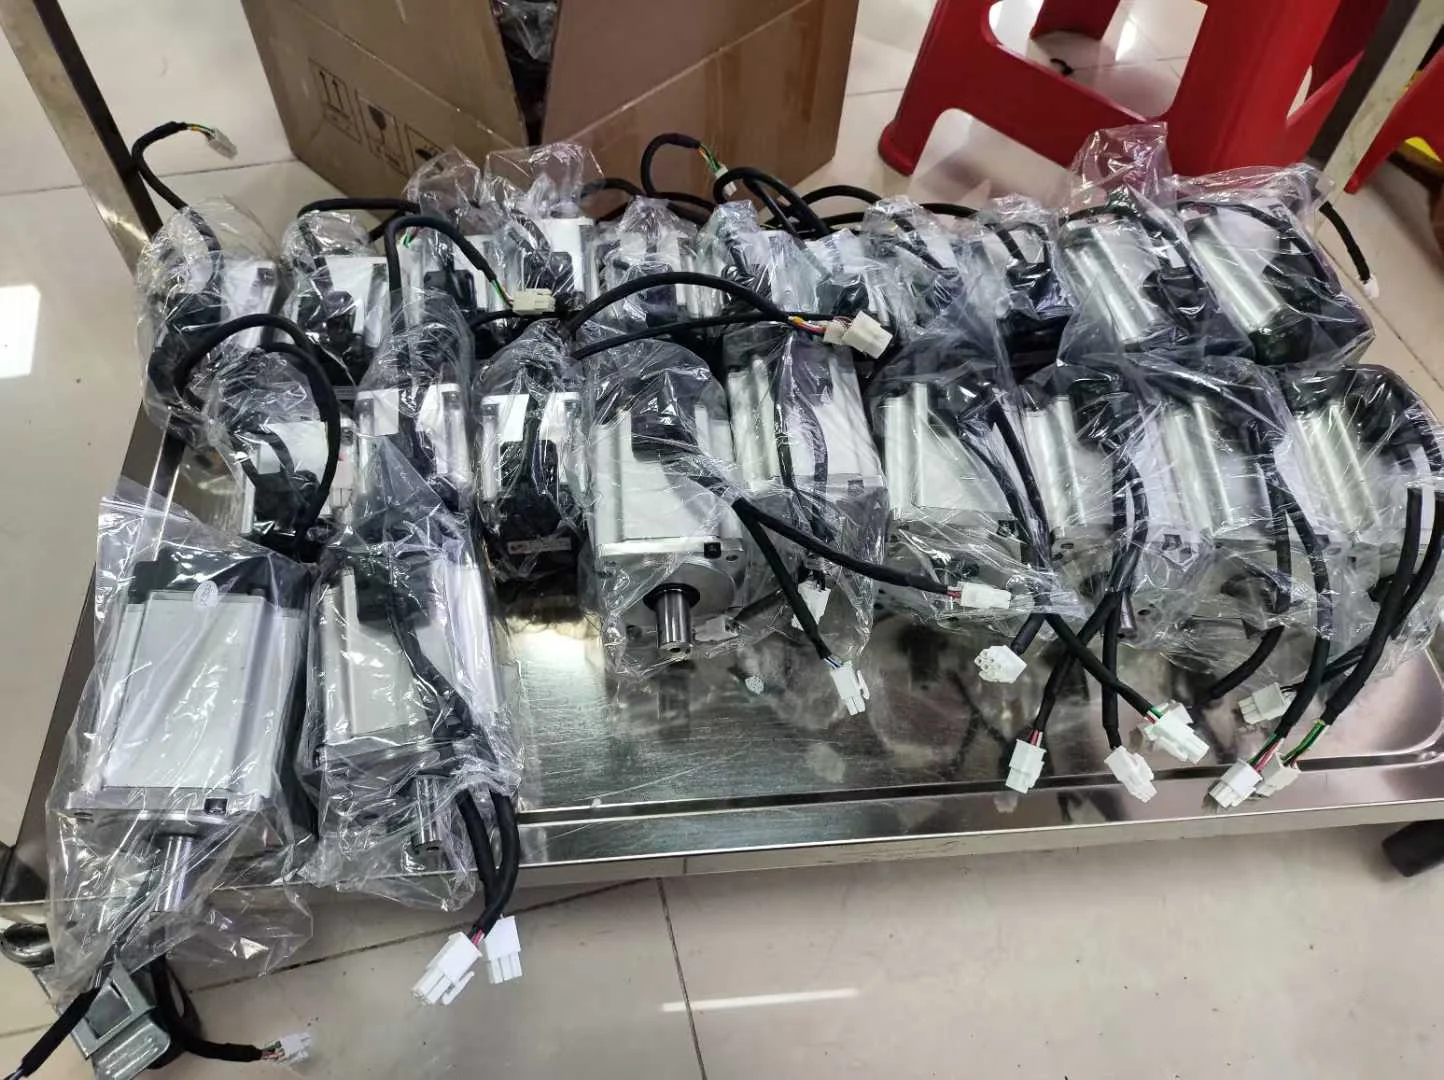
小型のモーターを使用して低コストで必要なトルクを達成できる場合は、ギアボックス付きサーボモーターを選択してください。これは、マテリアルハンドリング、単純なコンベア、または低精度のインデックス作成など、プロセス公差によりある程度の位置誤差が許容されるアプリケーションでは一般的です。ギアボックスはトルクを増大させ、モーターのサイズと電気負荷を軽減します。スペースが限られている既存の機械に簡単に後付けできます。ただし、バックラッシュとロストモーションは固有のものであり、ギアボックスには定期的な潤滑と検査が必要です。このシステムは、位置ずれや取り付けの硬さに対してより敏感です。耐久性の高い用途やクリーンルームでの用途にはあまり適していません。
設計上の重要な考慮事項
どちらのソリューションでも、モーターと負荷の間の適切な慣性マッチングが必要です。不一致があると加速が悪くなり、不安定になります。どちらのタイプでもケーブルをシャフトに通すための貫通穴が用意されています。冷却を考慮する必要があります。トルク モーターはローターでより多くの熱を発生するため、強制空冷または液体冷却が必要になる場合があります。トルクモーターにとって取り付け剛性は非常に重要です。フレキシブルなフレームは位置誤差を引き起こします。サーボ ギアボックス システムの場合、バックラッシュは制御ループで補正する必要があります。エンコーダのフィードバック タイプはドライブと一致する必要があります。どちらのオプションも、複数のフランジ サイズとシャフト構成で利用できます。ご注文前に機械図面と照らし合わせて寸法をご確認ください。