직접 구동 토크 모터와 기어박스가 있는 서보 모터
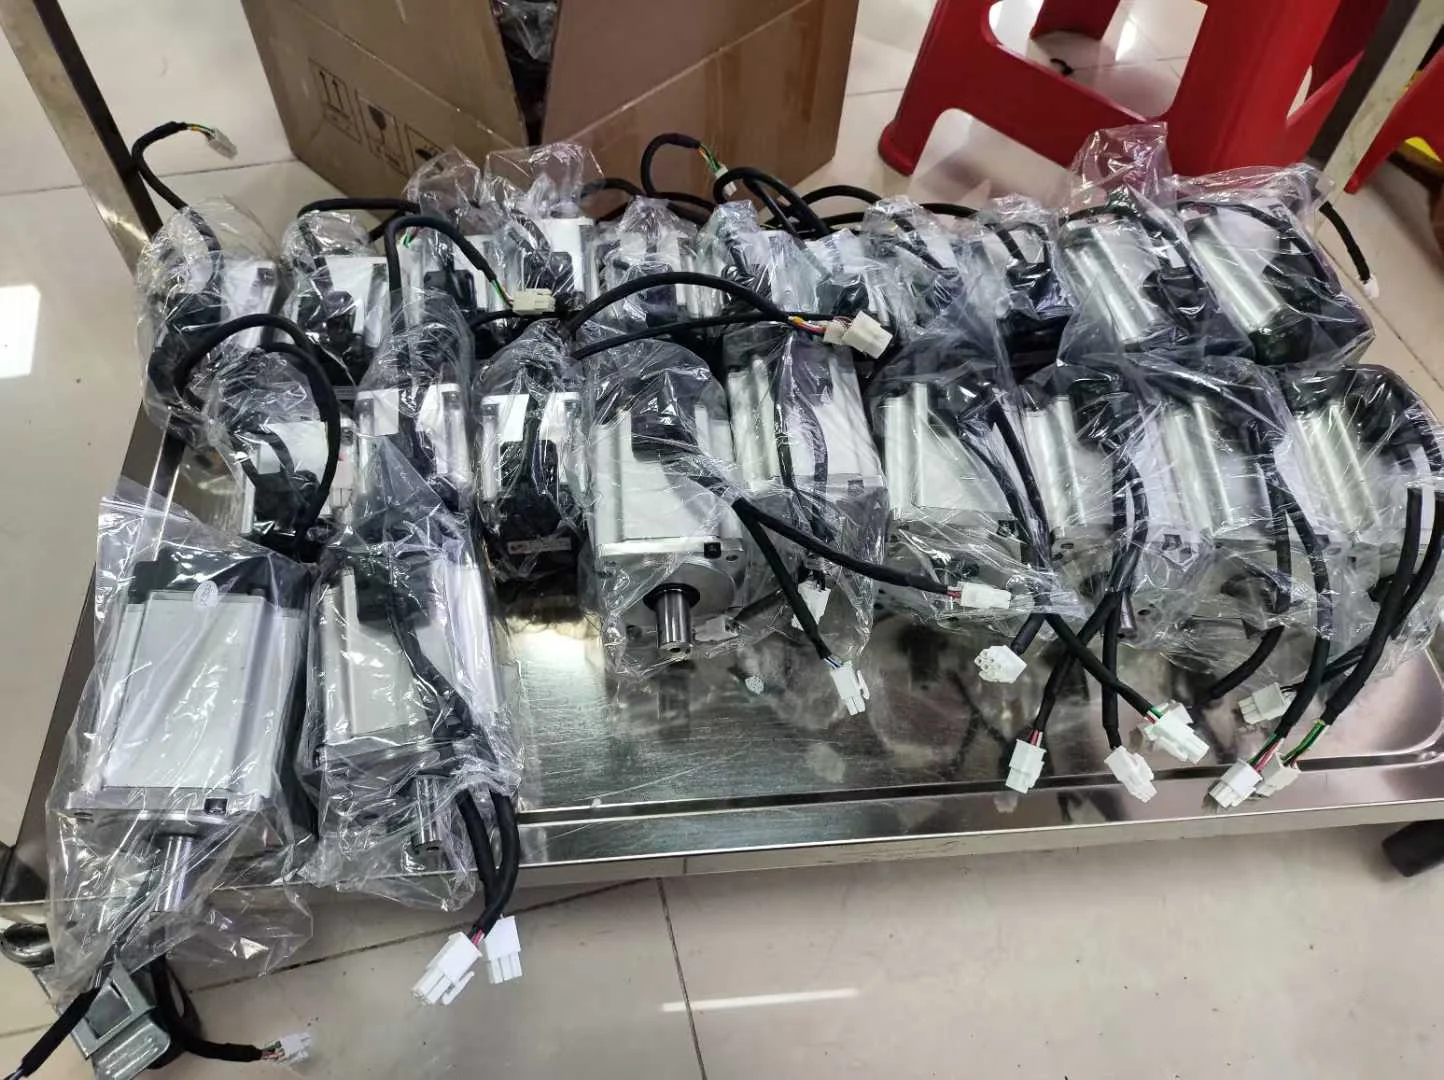
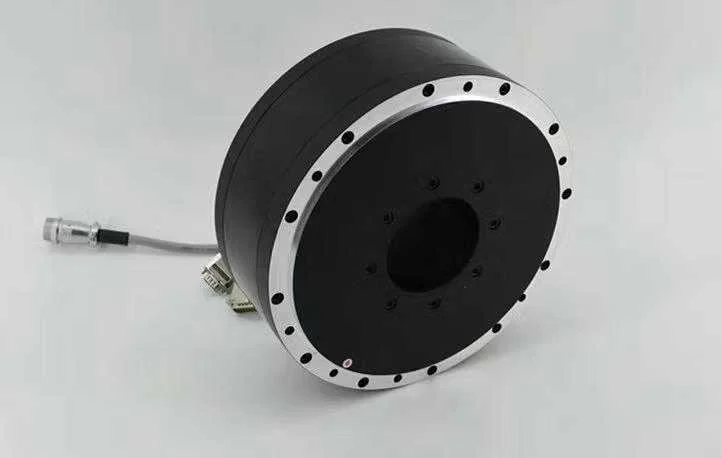
직접 구동 토크 모터와 기어박스가 있는 서보 모터 중에서 선택하는 엔지니어는 정확성, 비용, 유지 관리 및 기계적 제약 조건을 고려해야 합니다. 토크 모터는 부하를 로터에 직접 연결하여 기어 백래시, 벨트 늘어짐 및 중간 마모 부품을 제거합니다. 엔코더는 부하 위치를 직접 측정하여 반복성과 정착 속도를 향상시킵니다. 이 설정은 고정밀 인덱싱, 빠른 정착, 클린룸 환경 및 높은 듀티 사이클에 이상적입니다. 그러나 견고한 기계 프레임이 필요하며 더 큰 장착 볼트가 필요할 수 있습니다. 기어박스가 있는 서보 모터는 주어진 출력 토크에 필요한 모터 크기와 비용을 줄입니다. 프로세스 공차가 정확성을 제한하거나 예산이 제약이 되는 경우에 적합합니다. 그러나 이로 인해 기어박스에 백래시, 동작 손실 및 주기적인 유지 관리가 발생합니다. 두 옵션 모두 케이블 연결을 위한 관통 구멍 보어를 지원하며 두 경우 모두 관성 일치가 중요합니다. 선택한 솔루션에 대해 냉각 및 장착 강성을 확인해야 합니다.
토크 모터를 선택해야 하는 경우
애플리케이션에서 백래시 제로, 높은 반복성 및 빠른 정착이 요구되는 경우 직접 구동 토크 모터를 사용하십시오. 정밀 인덱스 테이블, 반도체나 의료 장비의 회전 스테이지, 포장 라인의 고속 인덱싱에 이상적입니다. 중간 구성 요소가 없기 때문에 마모와 유지 관리가 줄어듭니다. 엔코더는 실제 부하 위치를 판독하여 제어 안정성을 향상시킵니다. 이 솔루션은 오일을 사용하지 않고 미립자 생성을 최소화해야 하는 클린룸 환경에서 선호됩니다. 그러나 기계 프레임은 부하 시 편향을 방지할 수 있을 만큼 견고해야 하며 모터에는 더 큰 장착 하드웨어가 필요할 수 있습니다.
기어박스가 있는 서보 모터를 선택해야 하는 경우
더 작은 모터를 사용하여 더 낮은 비용으로 필요한 토크를 달성할 수 있는 경우 기어박스가 있는 서보 모터를 선택하십시오. 이는 자재 처리, 단순 컨베이어 또는 저정밀 인덱싱과 같이 프로세스 공차가 일부 위치 오류를 허용하는 응용 분야에서 일반적입니다. 기어박스는 토크를 증가시켜 모터 크기와 전기 부하를 줄입니다. 공간이 제한된 기존 기계에 개조하는 것이 더 쉽습니다. 그러나 백래시와 모션 손실이 내재되어 있으며 기어박스에는 주기적인 윤활과 검사가 필요합니다. 시스템은 정렬 불량과 장착 강성에 더 민감합니다. 고부하 작업이나 클린룸 작업에는 적합하지 않습니다.
주요 설계 고려 사항
두 가지 솔루션 모두 모터와 부하 간의 적절한 관성 일치가 필요합니다. 불일치로 인해 가속 성능이 저하되고 불안정해집니다. 샤프트를 통해 케이블을 라우팅하기 위해 두 가지 유형 모두 스루홀 보어를 사용할 수 있습니다. 냉각을 고려해야 합니다. 토크 모터는 회전자에서 더 많은 열을 발생시키므로 강제 공랭 또는 액체 냉각이 필요할 수 있습니다. 토크 모터에는 장착 강성이 매우 중요합니다. 유연한 프레임으로 인해 위치 오류가 발생합니다. 서보-기어박스 시스템의 경우 백래시는 제어 루프에서 보상되어야 합니다. 엔코더 피드백 유형은 드라이브와 일치해야 합니다. 두 옵션 모두 다양한 플랜지 크기와 샤프트 구성으로 제공됩니다. 주문하기 전에 기계 도면과 치수를 확인하십시오.