Direktantriebs-Torquemotor vs. Servomotor mit Getriebe
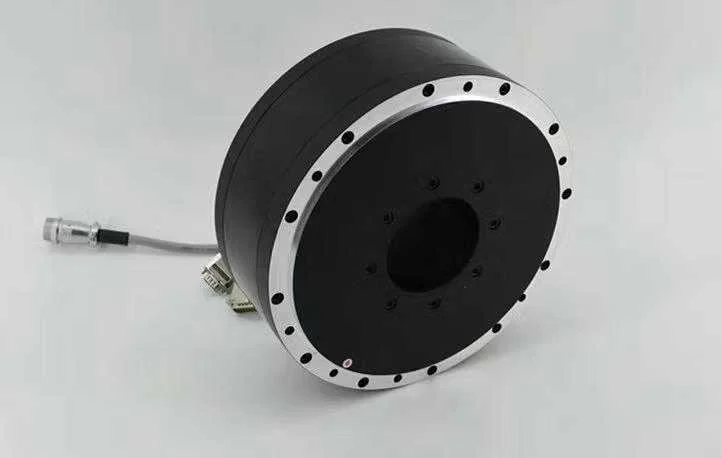
Ingenieure, die sich zwischen einem Torquemotor mit Direktantrieb und einem Servomotor mit Getriebe entscheiden, müssen Genauigkeit, Kosten, Wartung und mechanische Einschränkungen abwägen. Ein Torquemotor koppelt die Last direkt an den Rotor und eliminiert so Getriebespiel, Riemendehnung und Zwischenverschleißteile. Der Encoder misst die Lastposition direkt, was die Wiederholgenauigkeit und Einschwinggeschwindigkeit verbessert. Dieser Aufbau ist ideal für hochpräzise Indexierung, schnelles Einschwingen, Reinraumumgebungen und hohe Arbeitszyklen. Es erfordert jedoch einen steifen Maschinenrahmen und möglicherweise größere Befestigungsschrauben. Ein Servomotor mit Getriebe reduziert die erforderliche Motorgröße und die Kosten für ein bestimmtes Ausgangsdrehmoment. Es eignet sich dort, wo Prozesstoleranzen die Genauigkeit einschränken oder das Budget eine Einschränkung darstellt. Es führt jedoch zu Spiel, Totgang und regelmäßiger Wartung des Getriebes. Beide Optionen unterstützen Durchgangsbohrungen für die Verkabelung, und in beiden Fällen ist die Trägheitsanpassung von entscheidender Bedeutung. Kühlung und Montagesteifigkeit müssen für die gewählte Lösung überprüft werden.
Wann sollte man sich für einen Torquemotor entscheiden?
Verwenden Sie einen Torquemotor mit Direktantrieb, wenn die Anwendung Spielfreiheit, hohe Wiederholgenauigkeit und schnelles Einschwingen erfordert. Ideal für Präzisionsschalttische, Drehtische in Halbleiter- oder medizinischen Geräten und Hochgeschwindigkeitsschalttische in Verpackungslinien. Der Verzicht auf Zwischenkomponenten reduziert den Verschleiß und den Wartungsaufwand. Der Encoder liest die tatsächliche Lastposition, was die Regelstabilität verbessert. Diese Lösung wird in Reinraumumgebungen bevorzugt, in denen ein ölfreier Betrieb und eine minimale Partikelerzeugung erforderlich sind. Der Maschinenrahmen muss jedoch steif genug sein, um eine Durchbiegung unter Last zu verhindern, und für den Motor sind möglicherweise größere Montageteile erforderlich.
Wann sollte man einen Servomotor mit Getriebe wählen?
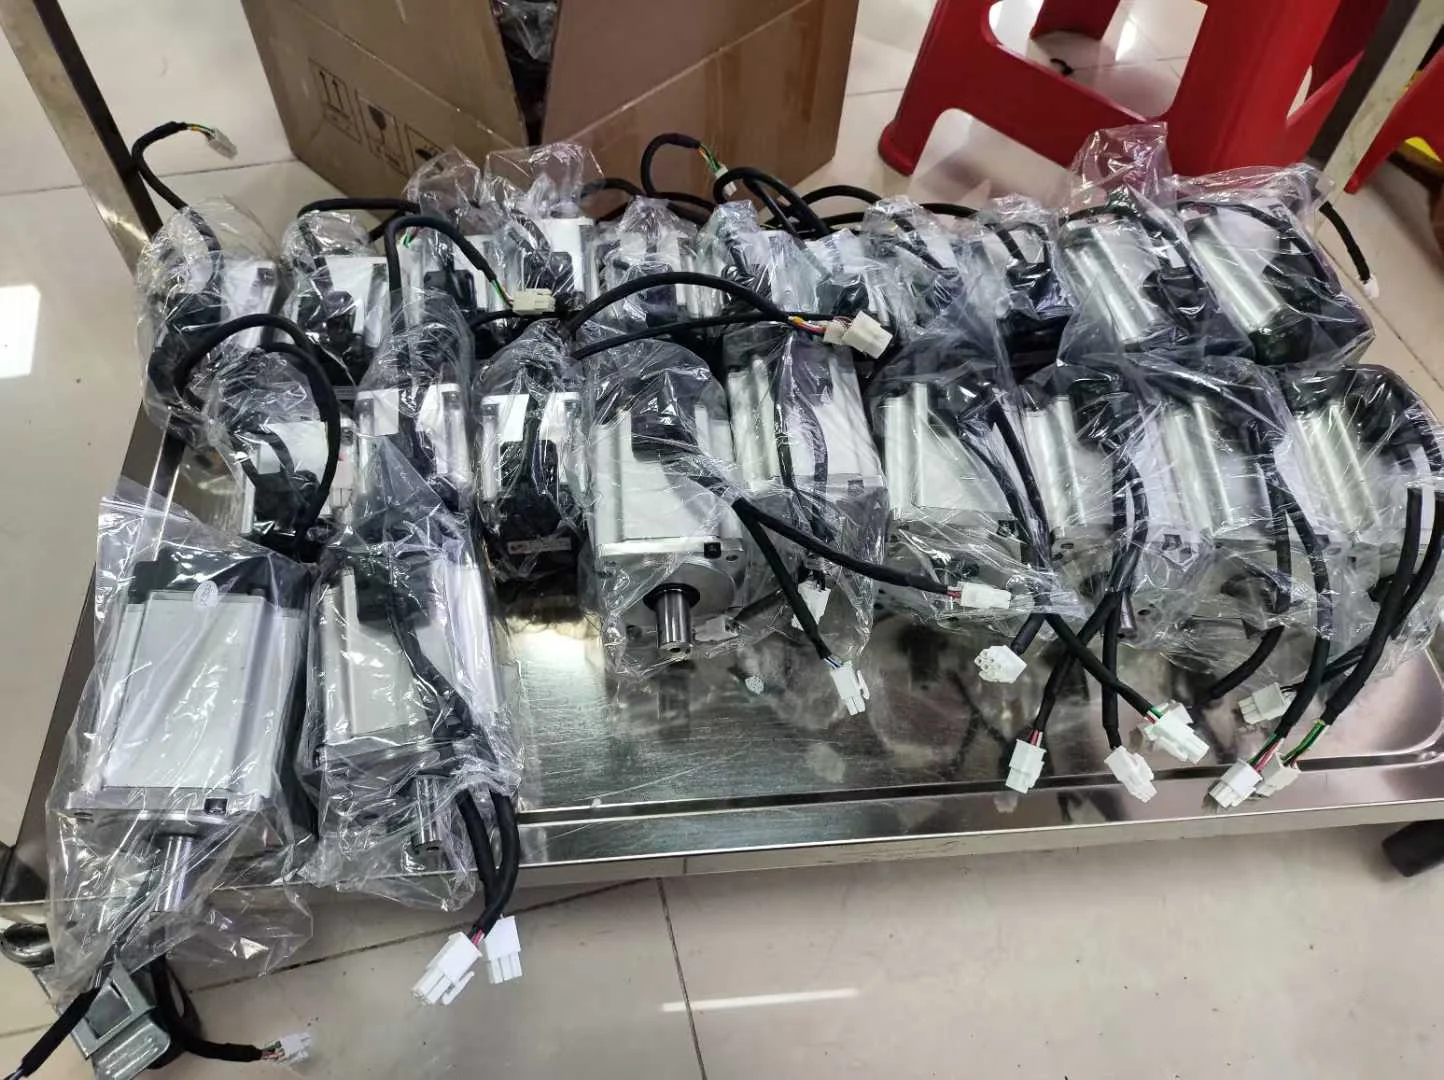
Wählen Sie einen Servomotor mit Getriebe, wenn das erforderliche Drehmoment mit einem kleineren Motor zu geringeren Kosten erreicht werden kann. Dies ist häufig bei Anwendungen der Fall, bei denen Prozesstoleranzen einen gewissen Positionsfehler zulassen, beispielsweise bei der Materialhandhabung, bei einfachen Förderbändern oder bei der Indexierung mit geringer Präzision. Das Getriebe vervielfacht das Drehmoment und reduziert so die Motorgröße und die elektrische Belastung. Es ist einfacher, in bestehende Maschinen mit begrenztem Platz nachzurüsten. Spiel und Totgang sind jedoch inhärent und das Getriebe muss regelmäßig geschmiert und überprüft werden. Das System reagiert empfindlicher auf Fehlausrichtung und Montagesteifigkeit. Für Hochleistungs- oder Reinraumanwendungen ist es weniger geeignet.
Wichtige Designüberlegungen
Beide Lösungen erfordern eine ordnungsgemäße Trägheitsanpassung zwischen Motor und Last. Eine Nichtübereinstimmung führt zu schlechter Beschleunigung und Instabilität. Für die Kabelführung durch den Schaft sind bei beiden Typen Durchgangsbohrungen vorhanden. Die Kühlung muss berücksichtigt werden: Torquemotoren erzeugen mehr Wärme am Rotor und benötigen möglicherweise eine Zwangsluft- oder Flüssigkeitskühlung. Die Montagesteifigkeit ist für Torquemotoren von entscheidender Bedeutung; Ein flexibler Rahmen verursacht Positionsfehler. Bei Servogetriebesystemen muss das Spiel im Regelkreis ausgeglichen werden. Der Encoder-Feedbacktyp muss zum Antrieb passen. Beide Optionen sind in mehreren Flanschgrößen und Wellenkonfigurationen erhältlich. Überprüfen Sie vor der Bestellung die Abmessungen anhand der Maschinenzeichnung.